Saltar al contenido principal
Navegación del Lab
Logo Laboratorio de Mecatrónica

Laboratorio de Mecatrónica

Departamento de Ingeniería Mecánica
Responsable: Eduardo Ignacio Diez Cifuentes
...

Información General

Descripción
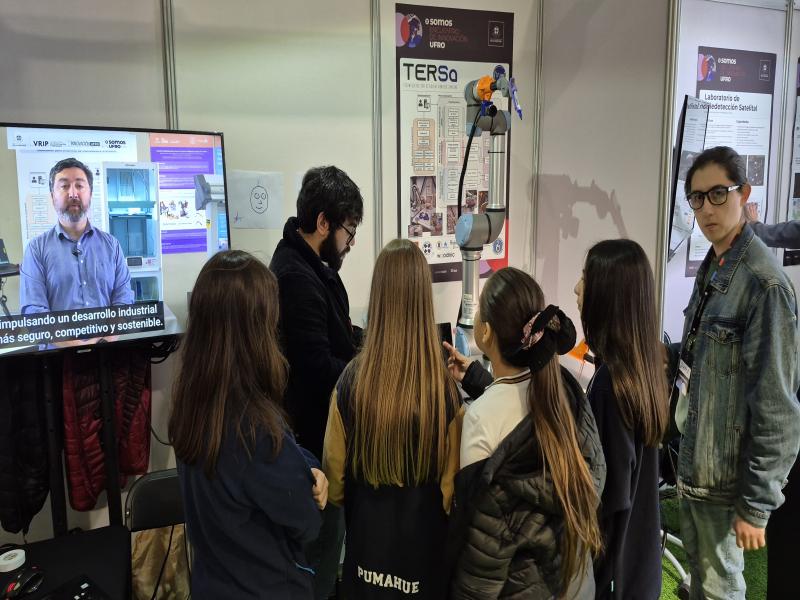
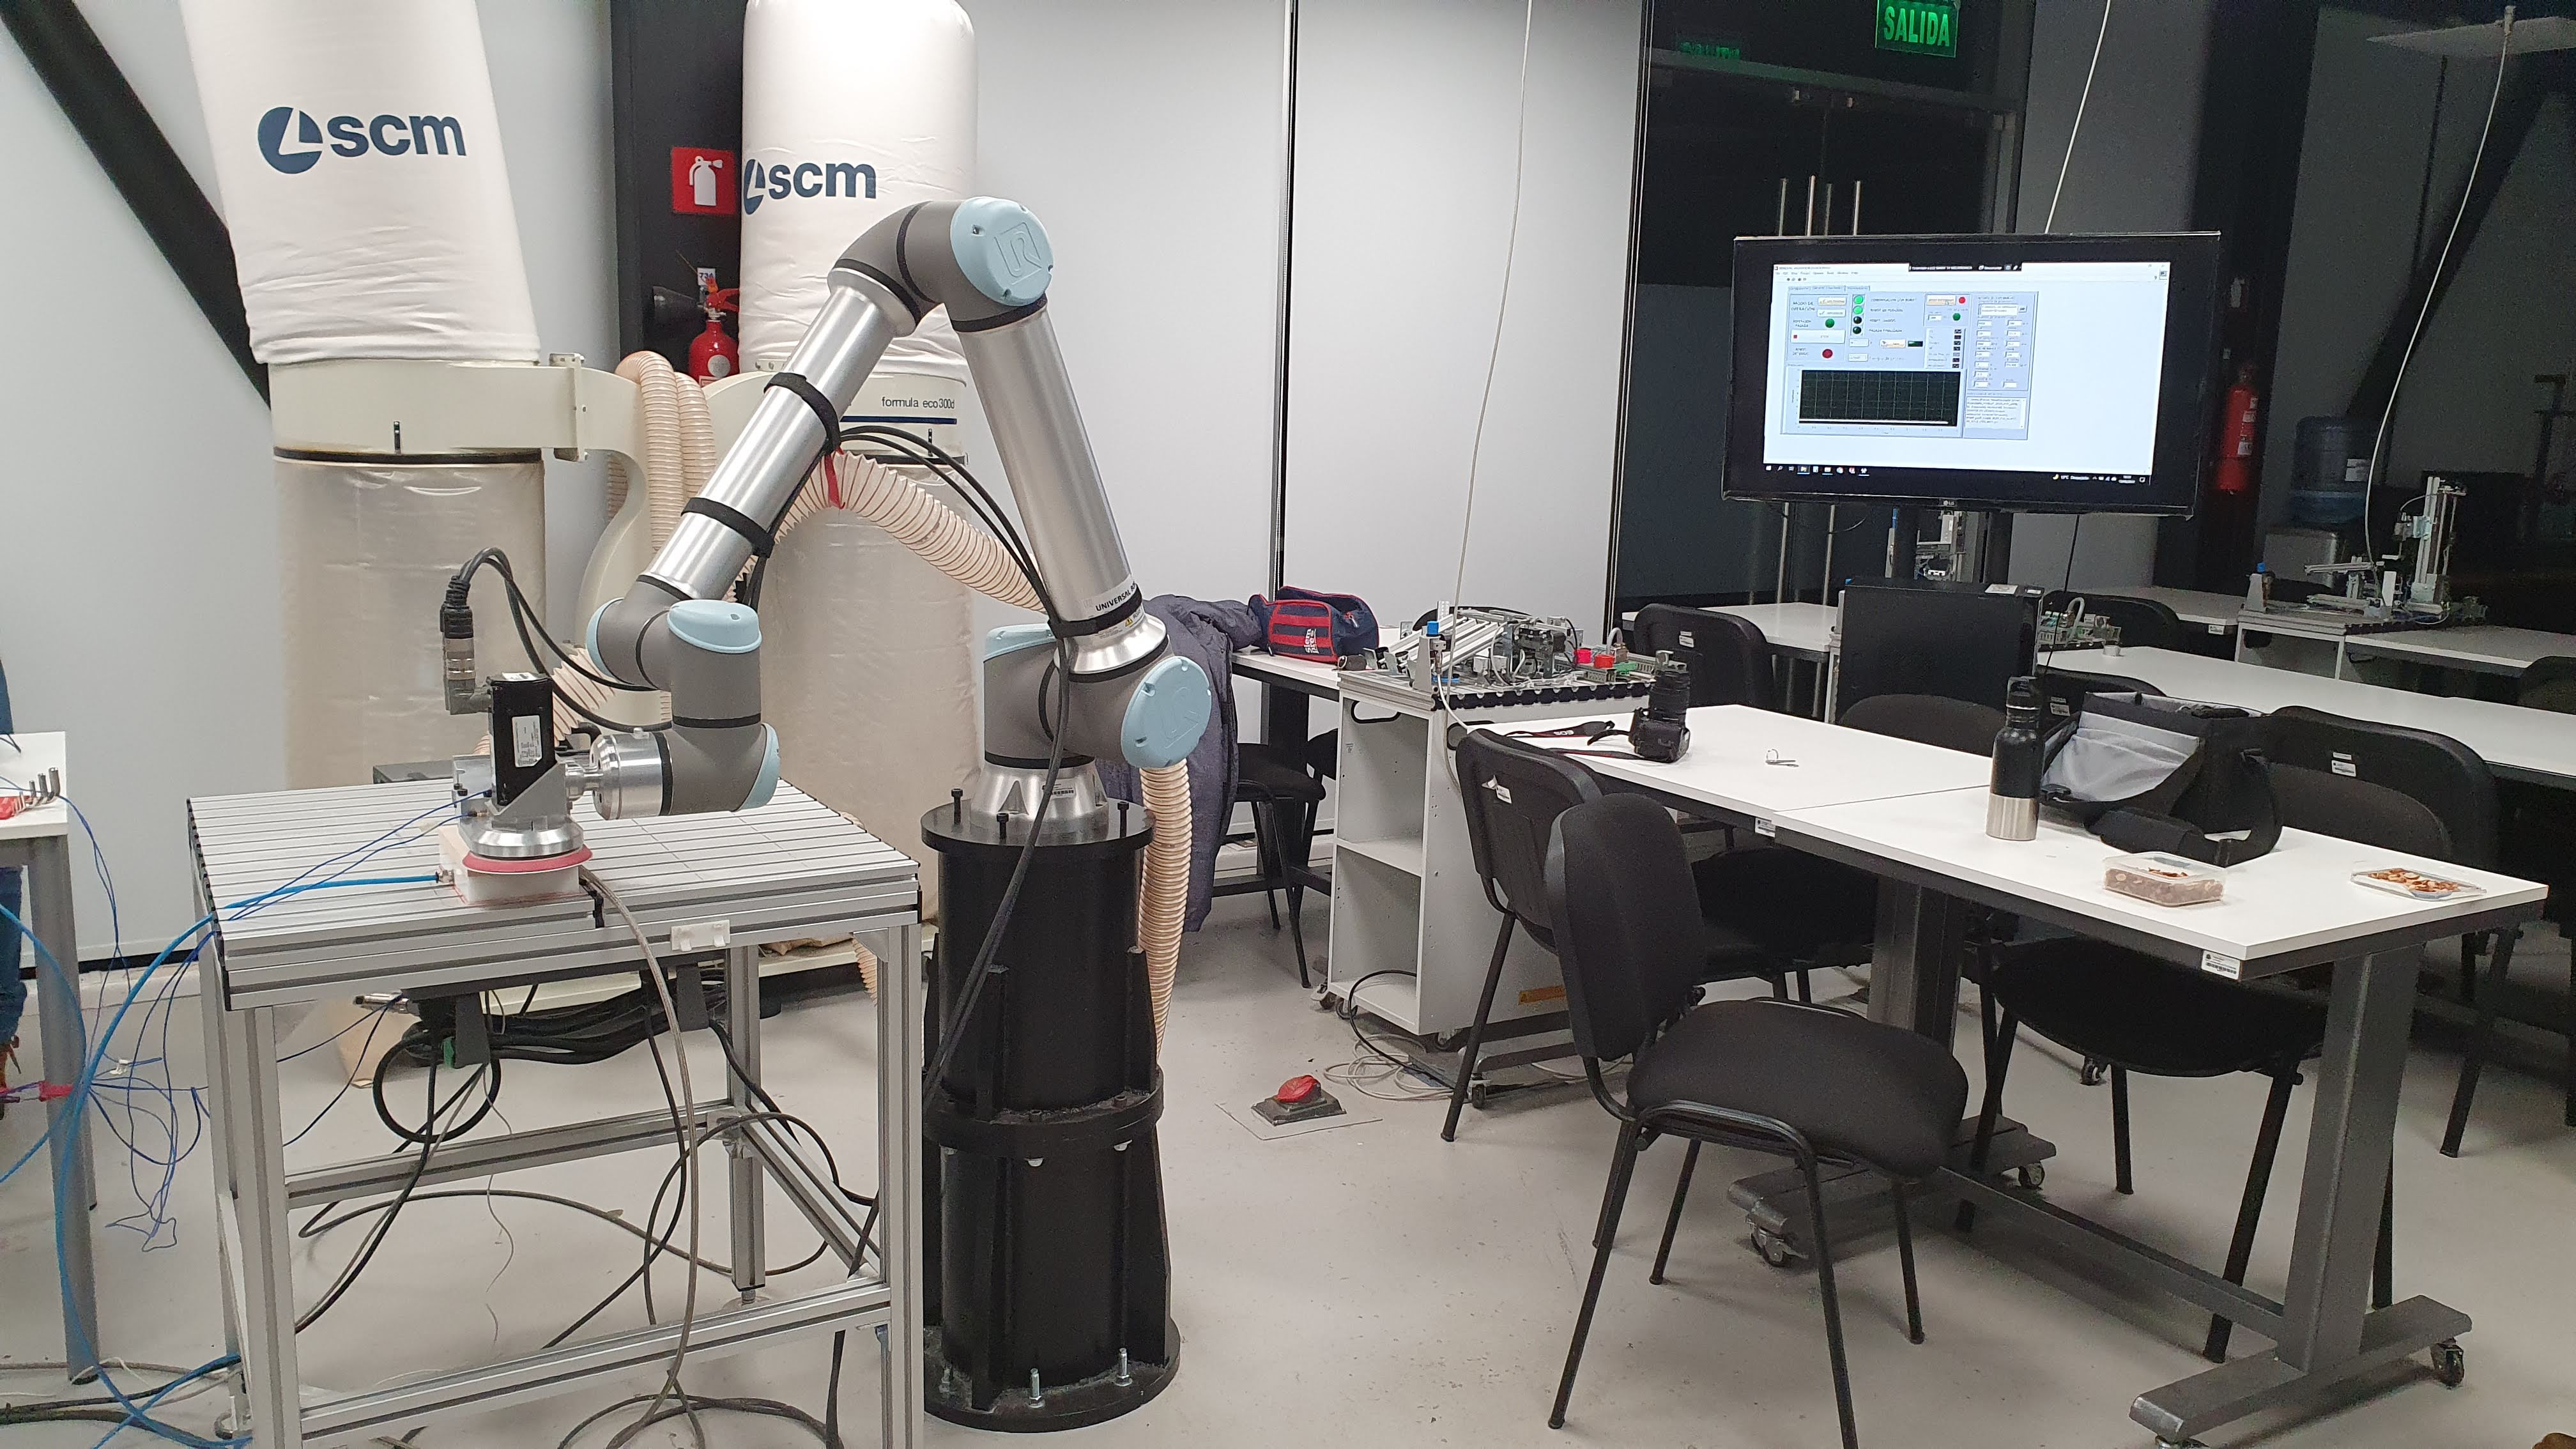
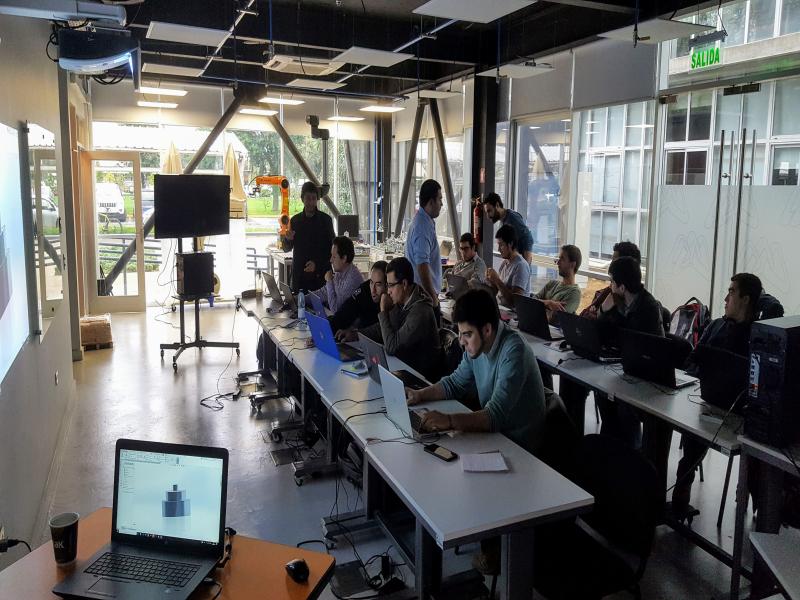
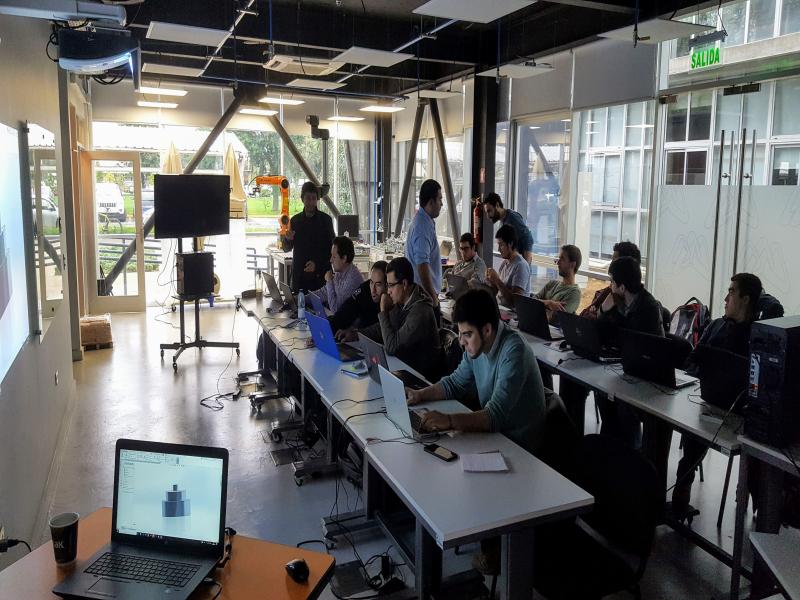
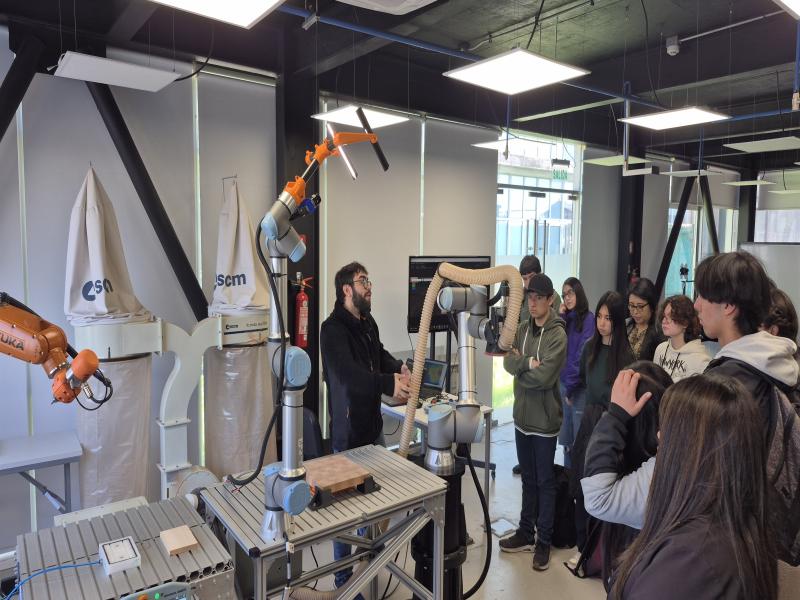
Laboratorio del Departamento de Ingeniería Mecánica dedicado a la docencia, investigación y vinculación en el área de mecatrónica. El laboratorio cuenta con capacidades para el desarrollo, integración y validación de sistemas que combinan los campos de ingenierías mecánica, electrónica y de software. El laboratorio cuenta con plataformas industriales y educativas; incluyendo dos robots de 6 ejes, estaciones de automatización (FESTO MPS), CNC y sistemas embebidos (NI); que permiten abordar proyectos en el área de manufactura inteligente, manufactura avanzada, automatización de procesos, prototipado de sistemas mecatrónicos y control avanzado. Su infraestructura facilita la implementación de soluciones que integran sensores, actuadores, comunicaciones industriales y procesamiento de datos para aplicaciones industriales. Además, el laboratorio ofrece capacidades para el diseño e impresión 3d, programación, prueba y medida de sistemas mecatrónicos.
Ubicación
Primer piso edificio MacroFacultad
Correo Electrónico
...

Líneas de investigación

Mecatrónica Automatización de la producción Robótica Industrial Procesos robotizados Visión artificial Sensores Actuadores

Laboratorios asociados

No hay laboratorios asociados registrados.

Enlaces de interés

No hay enlaces registrados.

Equipo de investigación

Responsable del laboratorio
Foto de Eduardo Ignacio Diez Cifuentes

Eduardo Ignacio Diez Cifuentes

...

Investigadores y profesionales asociados

PS
Departamento de Ingeniería Mecánica

PABLO SANHUEZA

...
Foto de Jorge
Departamento de Ingeniería Mecánica

Jorge Gonzalez S.

...
AB
Departamento de Ingeniería Mecánica

Arturo Andrés Padilla Bernedo

...
EM
Departamento de Ingeniería Mecánica

Erardo Esteban Leal Muñoz

...

Colaboradores asociados

AL
Colaborador

Alfredo Aguilera León

Universidad Austral de Chile, Instituto de Bosques y Sociedad
JG
Colaborador

Jorge Ramos Grez

Pontificia Universidad Católica de Chile, Departamento de Ingeniería Mecánica y Metalúrgica
AI
Colaborador internacional

Antonio Vizán Idoipe

Universidad Politécnica de Madrid, Departamento de Ingeniería Mecánica

Certificaciones

Este laboratorio aún no tiene certificaciones asociadas.

Videos

Galería de imágenes
Miniatura
Miniatura
Miniatura
Miniatura
Miniatura
Miniatura
Miniatura
Miniatura
Miniatura
Miniatura
Miniatura
Imagen del laboratorio

Equipamiento disponible

Robot Industrial

KUKA KR6 R900

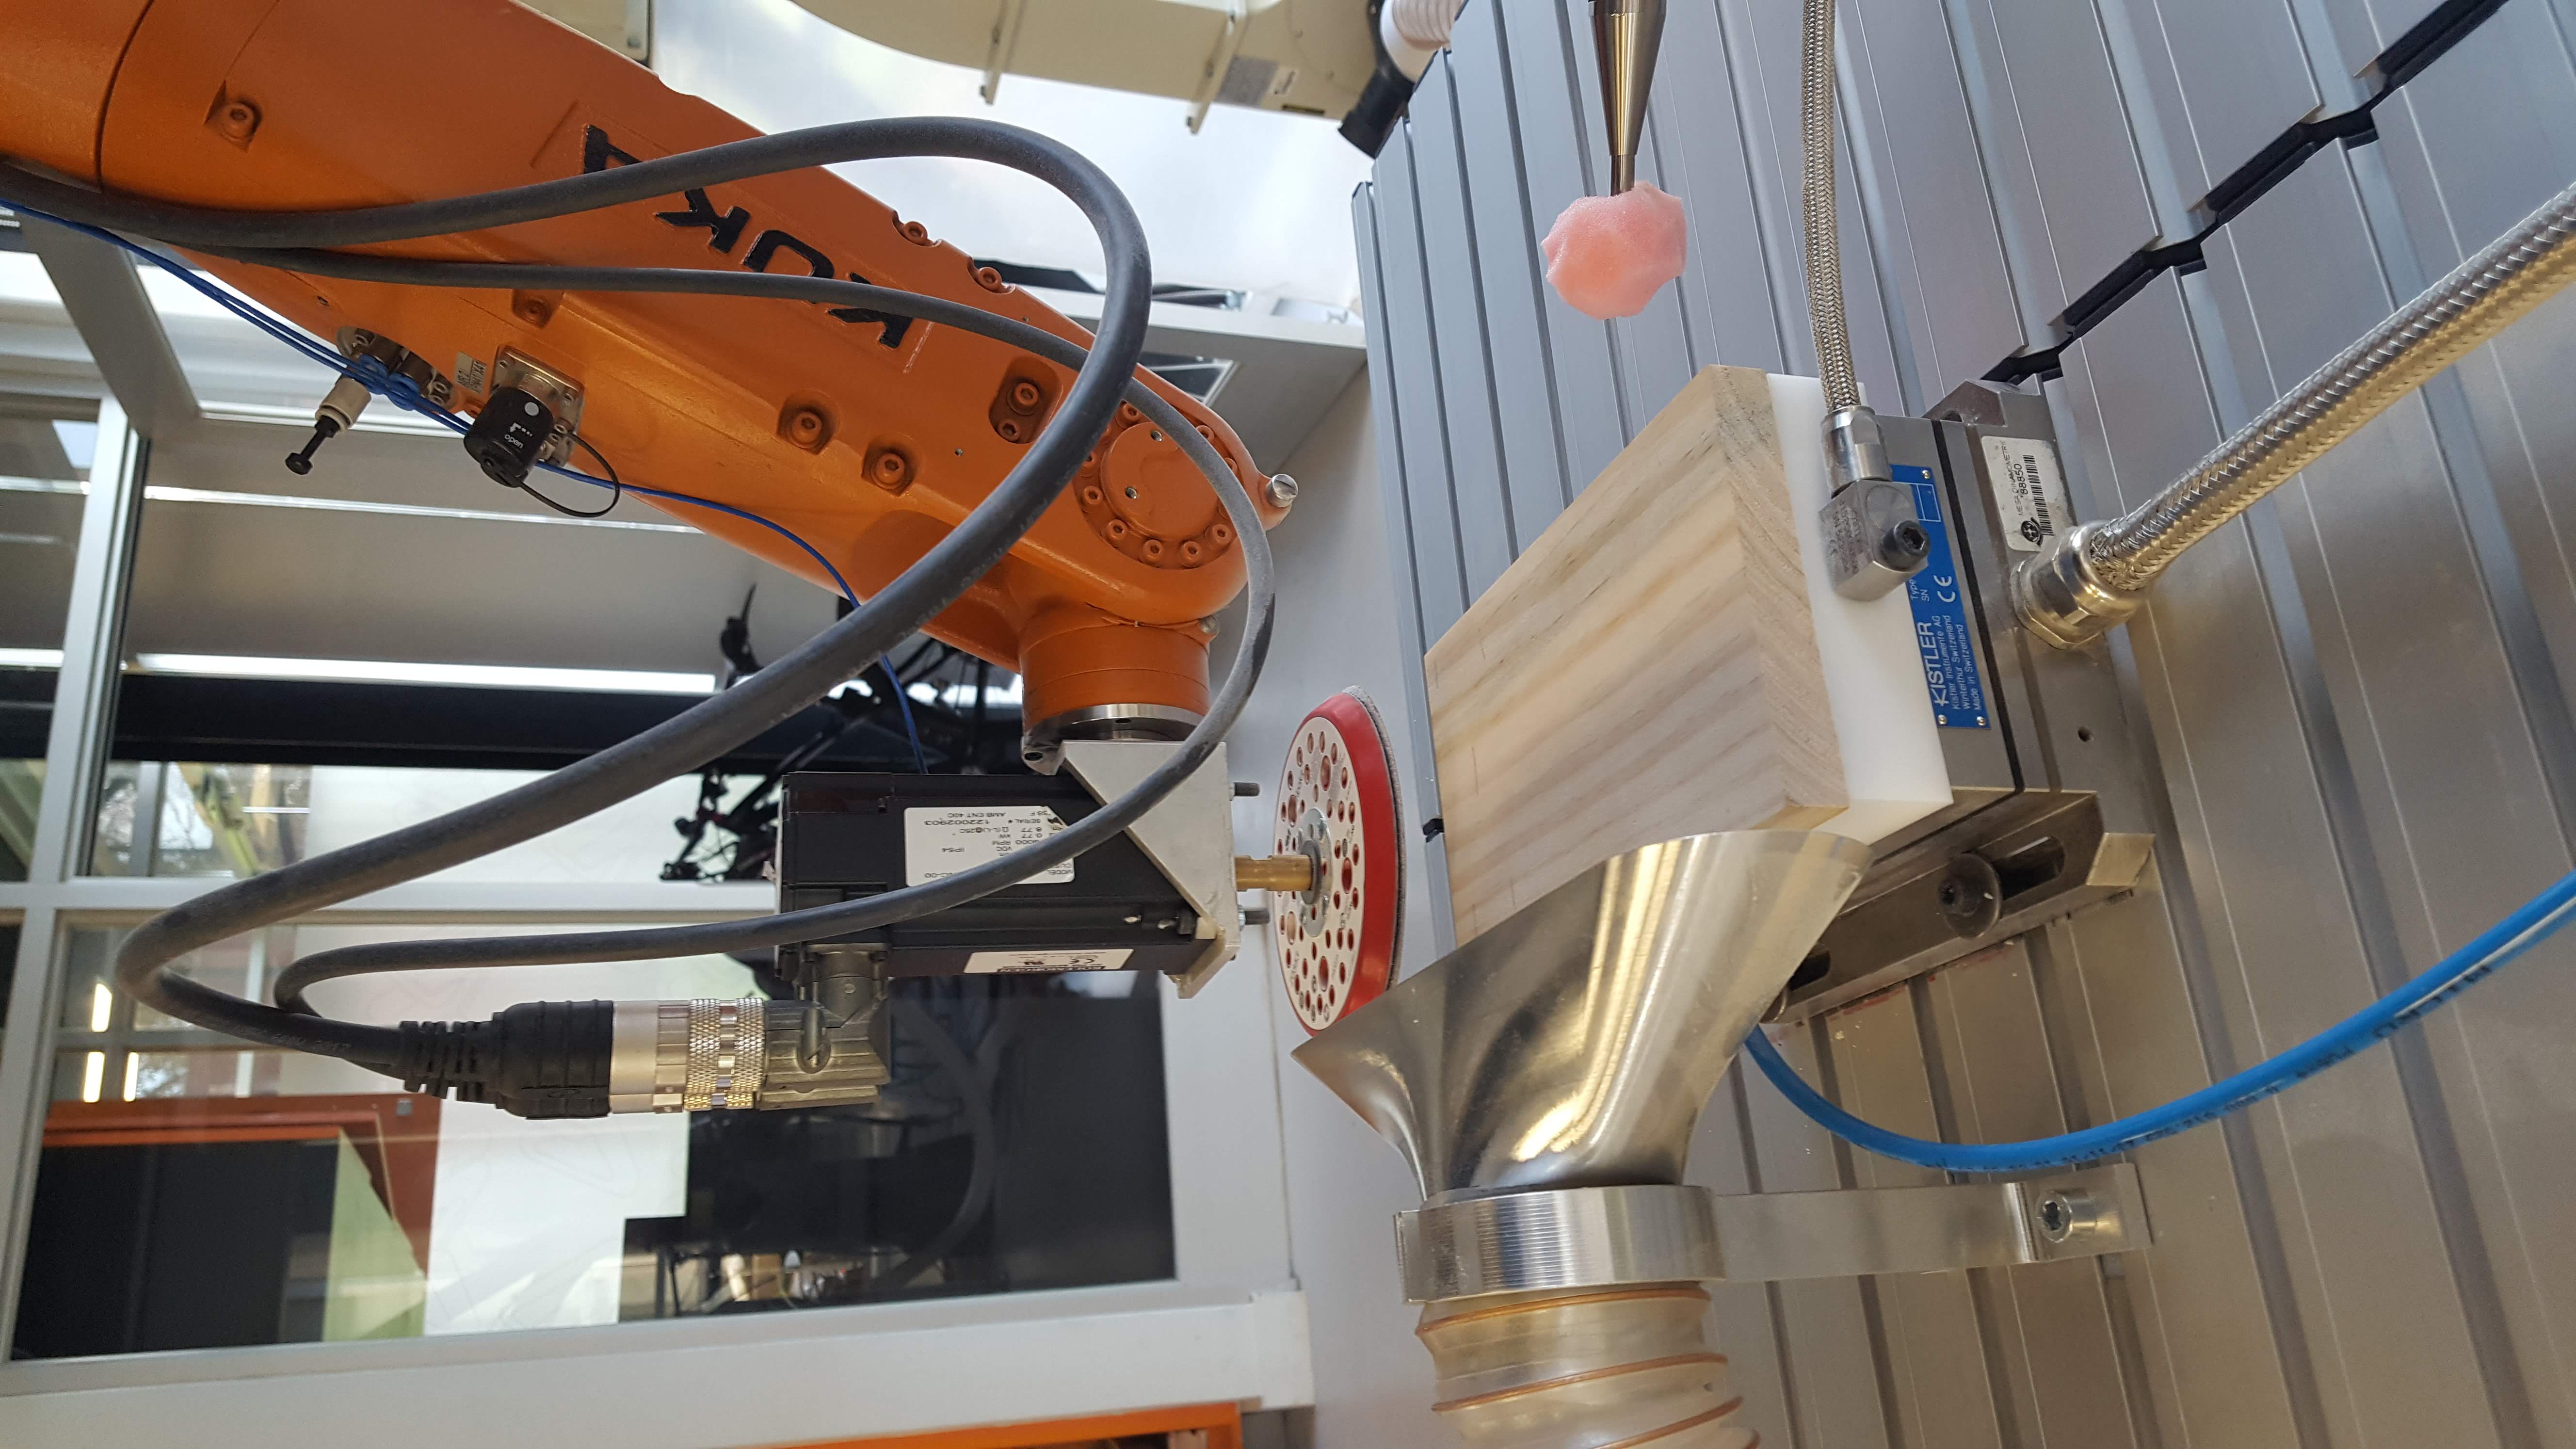
El KUKA KR 6 R900 es un robot industrial de 6 ejes diseñado para trabajos de manipulación a alta velocidad en espacios reducidos. Con un alcance cercano a 900 mm y una capacidad de carga de 6 kg, ofrece alta repetibilidad y estabilidad para tareas como manipulación de piezas, ensamblaje y procesos automatizados ligeros. Gracias a su rigidez y control dinámico, también puede emplearse en mecanizado de baja carga, como grabado, marcados o operaciones con herramientas de pequeño esfuerzo. Su tamaño compacto y opciones de montaje flexible permiten integrarlo fácilmente en células de trabajo, laboratorios o entornos educativos donde se requieren movimientos controlados y una automatización confiable.

Financiamiento: Proyecto con financiamiento interno
Adquisición: 2016

Robot Colaborativo UR10e

Universal Robots

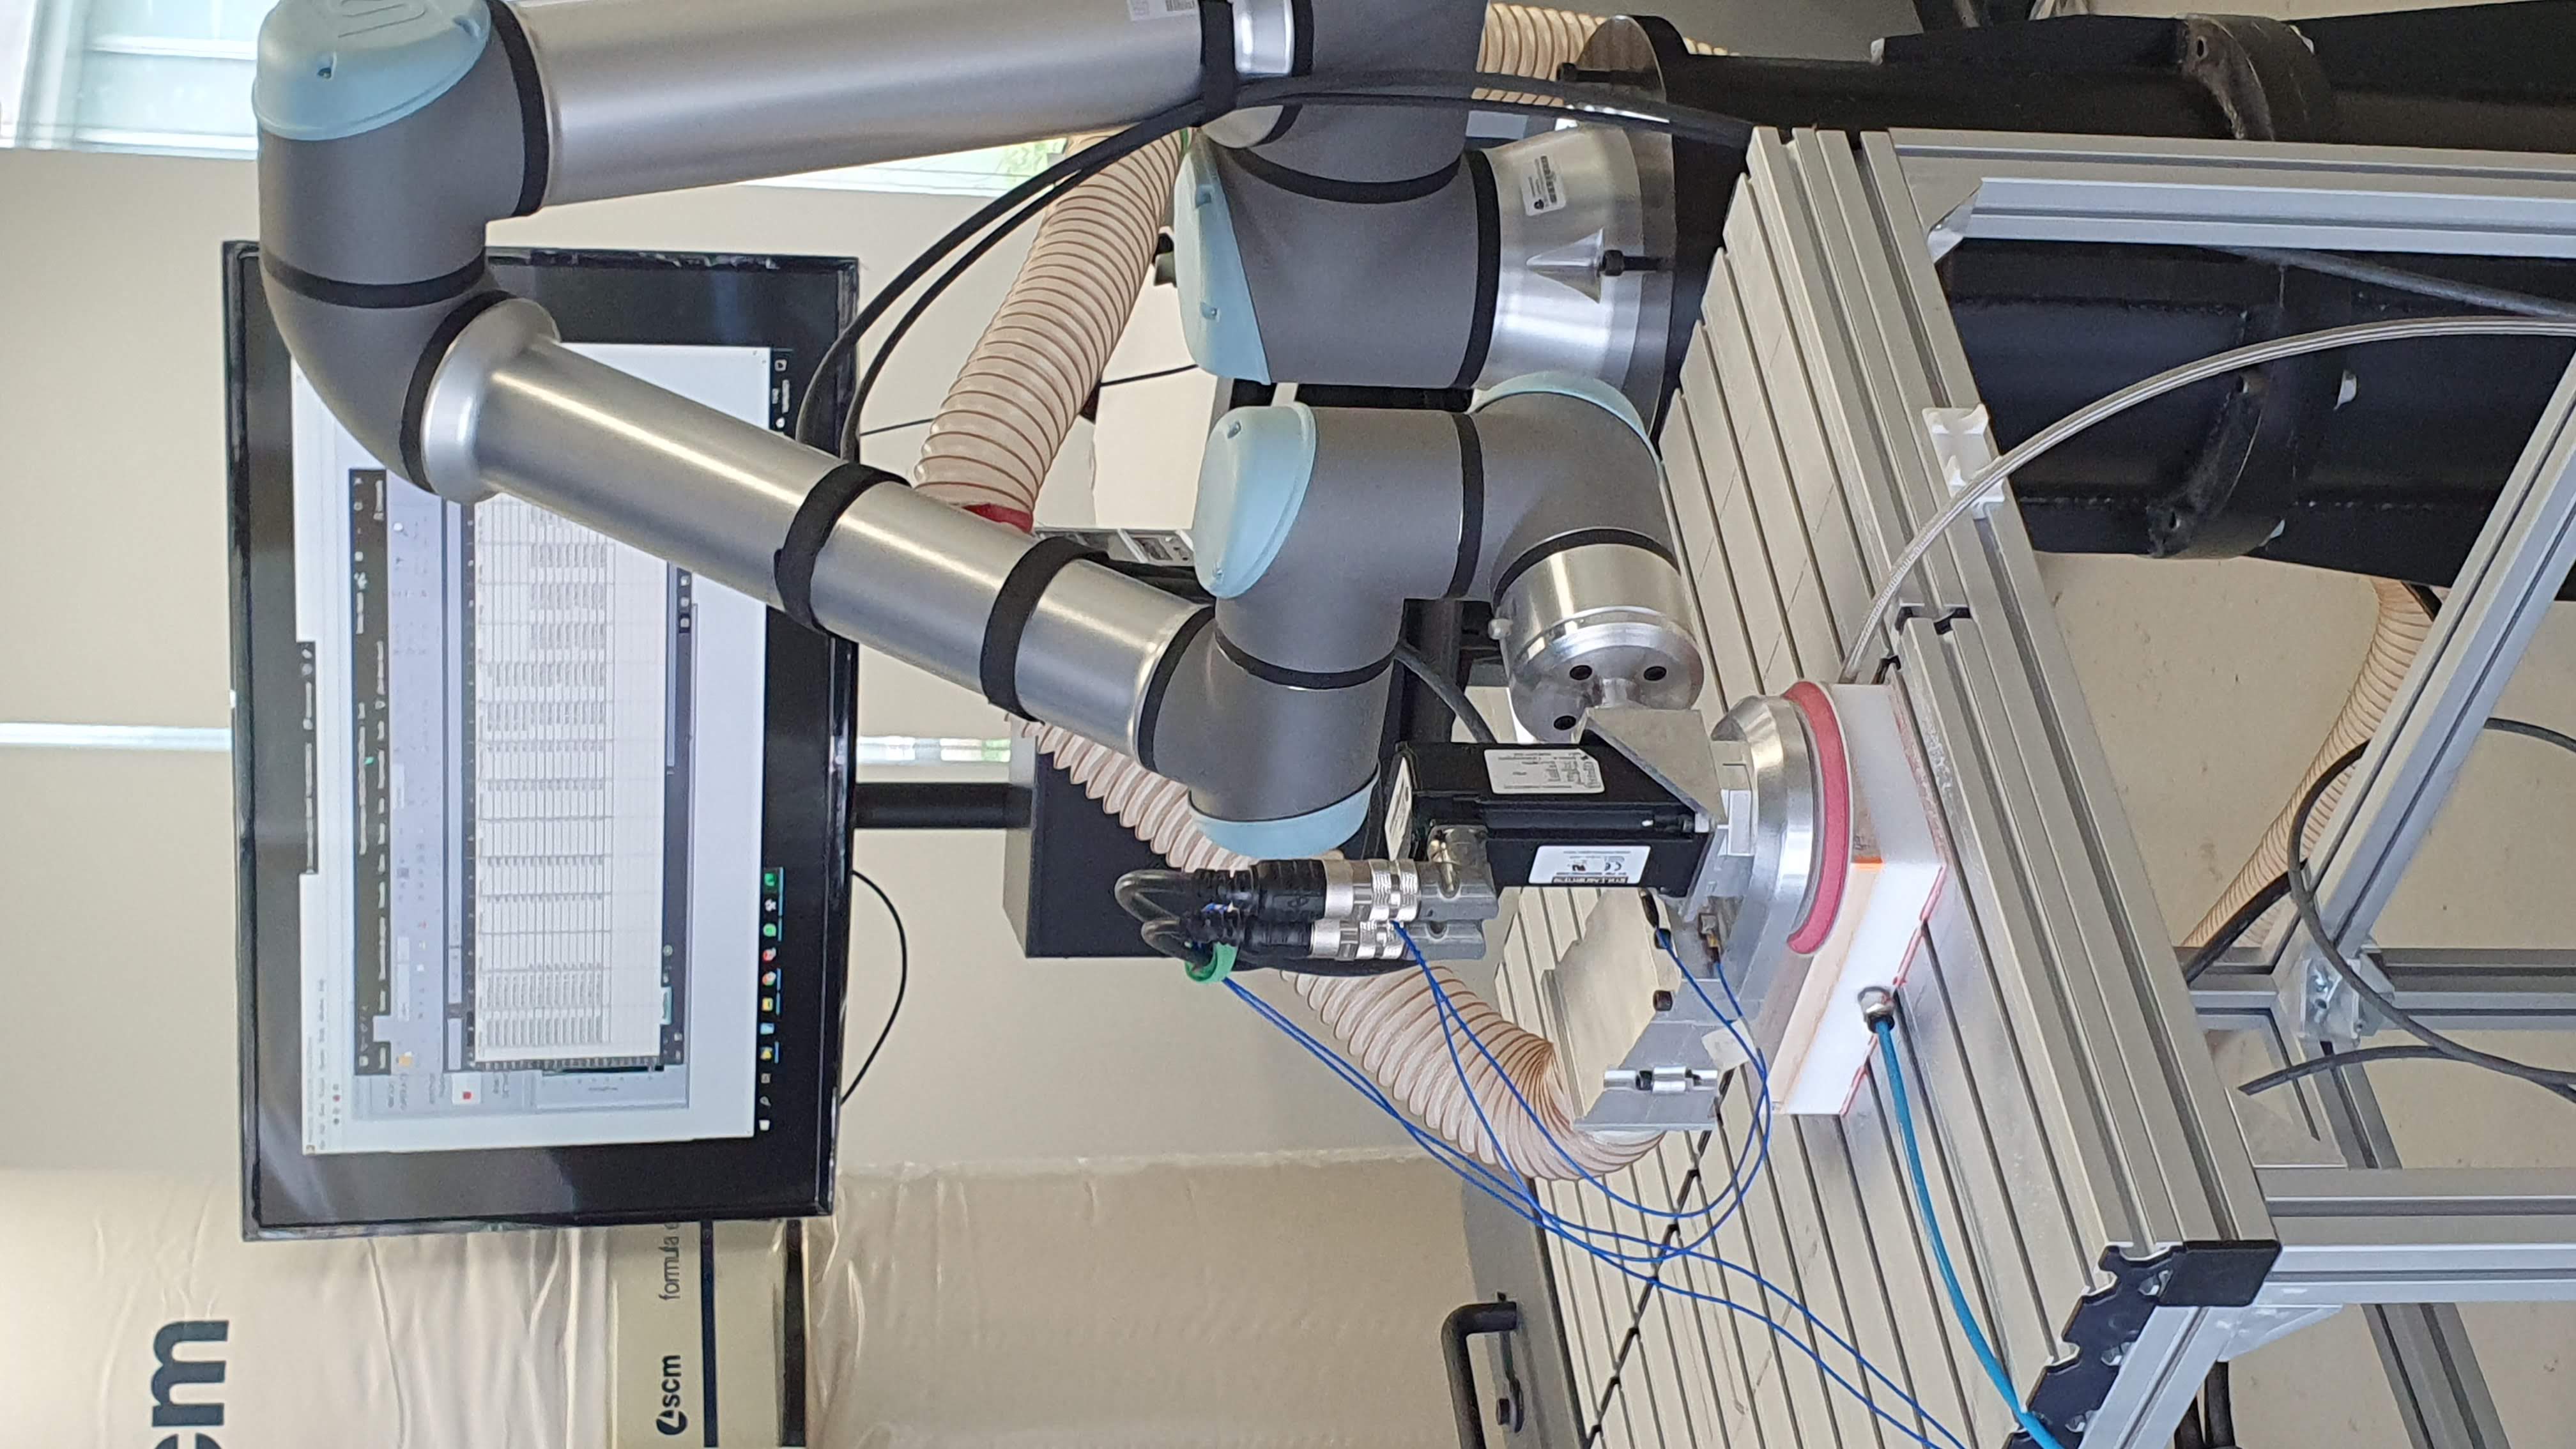
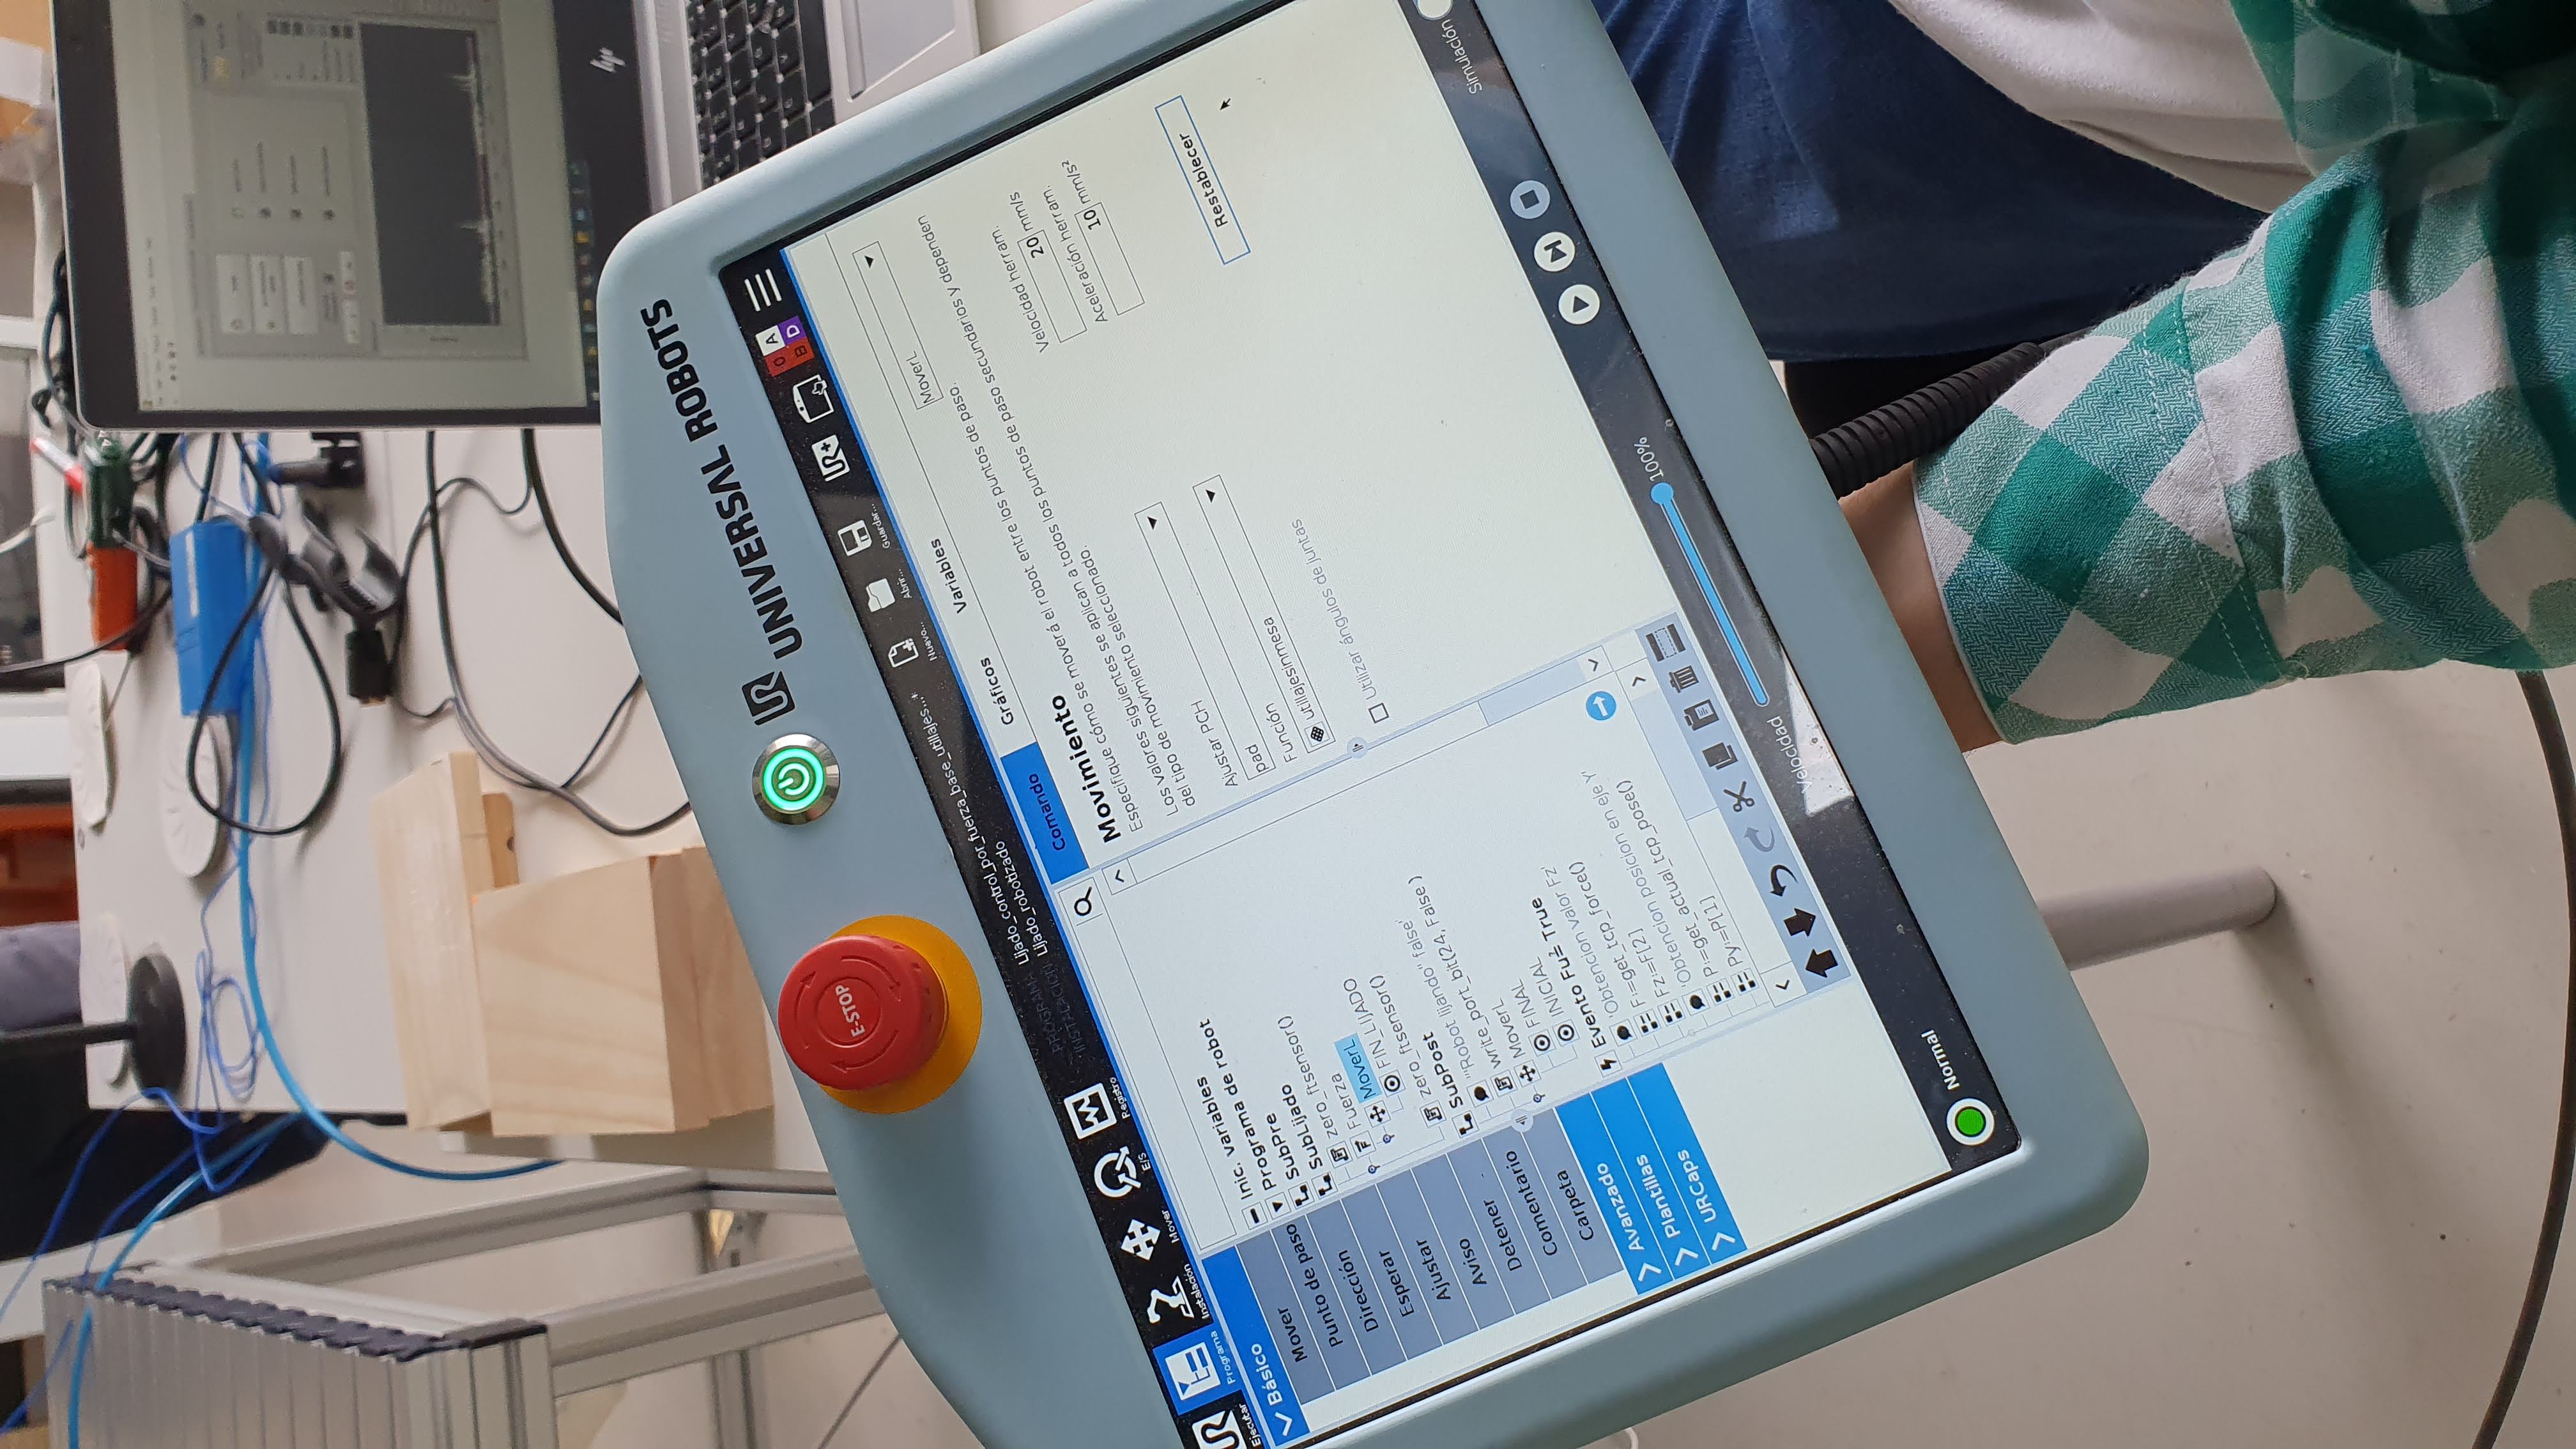
El UR10e de Universal Robots es un brazo robótico colaborativo mediano-grande, con 6 ejes, pensado para automatizar tareas con alcance amplio y buena capacidad de carga. Su radio de acción alcanza los 1,300 mm y puede manipular cargas de hasta 10 Kg. Se adapta a actividades como carga/descarga de máquinas, paletizado, pick-and-place, montaje, manipulación de materiales, inspección, soldadura ligera, y otros procesos industriales. Su configuración colaborativa y su huella compacta lo hacen adecuado para entornos de taller, laboratorios o producción flexible, donde puede trabajar junto a operarios humanos, simplificando la automatización sin requerir grandes protecciones.

Financiamiento: Proyecto con financiamiento externo
Adquisición: 2018

Estación de Producción Modular FESTO MPS 205

FESTO Modular Production System

La estación Festo MPS205 pertenece a la línea educativa y modular de sistemas de producción de Festo, orientada a la formación en mecatrónica y automatización industrial. Permite reproducir procesos comunes de una línea productiva, como transporte, manipulación, clasificación, alimentación y control de piezas, mediante módulos intercambiables y configurables, con sensores, actuadores, PLCs y neumática. Su diseño modular permite ensamblar distintas estaciones para simular líneas de producción reales, lo que facilita el aprendizaje práctico de automatización, control, lógica de procesos y flujo de materiales. Proporciona una plataforma realista para practicar la integración de componentes, control secuenciado, manipulación y ensamblaje. Es empleada principalmente en entornos de taller educactivo, laboratorios y proyectos de automatización orientados a formación.

Financiamiento: Proyecto con financiamiento externo
Adquisición: 2017

Proyectos vinculados (4)

Virtual force/torque sensor for a robotic sanding process to monitor abrasive belt wear

Código: FONDECYT 11251366
Universidad de La Frontera • Temuco
Fuente: ANID
Periodo: 2025-04 — 2027-03
Investigador Responsable: Arturo Padilla Bernedo

Desarrollo y validación de una célula inteligente de lijado y pulido robotizado para entornos de manufactura avanzada

Código: FONDEF IT21I0069
Universidad de La Frontera • Temuco / IX Región de La Araucanía / Chile
Fuente: ANID
Periodo: 2022-03 — 2025-07
Director: Eduardo Diez Cifuentes

Análisis del mecanizado con robots de baja carga en productos de madera mediante sistemas de visión artificial

Código: Exploratorio I+D Macrofacultad
Universidad de La Frontera • Temuco / IX Región de La Araucanía / Chile
Fuente: ING2030
Periodo: 2021-07 — 2022-03
Director: Erardo Leal Muñoz
Análisis del mecanizado con robots de baja carga en productos de madera mediante sistemas de visión artificial

Desarrollo de una herramienta terminal para operaciones de lijado robotizado inteligente con aplicación a la manufactura de productos de madera de alto valor agregado

Código: FONDEF ID18I10042
Universidad de La Frontera • Temuco / IX Región de La Araucanía / Chile
Fuente: ANID
Periodo: 2018-01 — 2021-07
Director: Eduardo Diez Cifuentes

Publicaciones científicas (6)

WoS 6 publicaciones

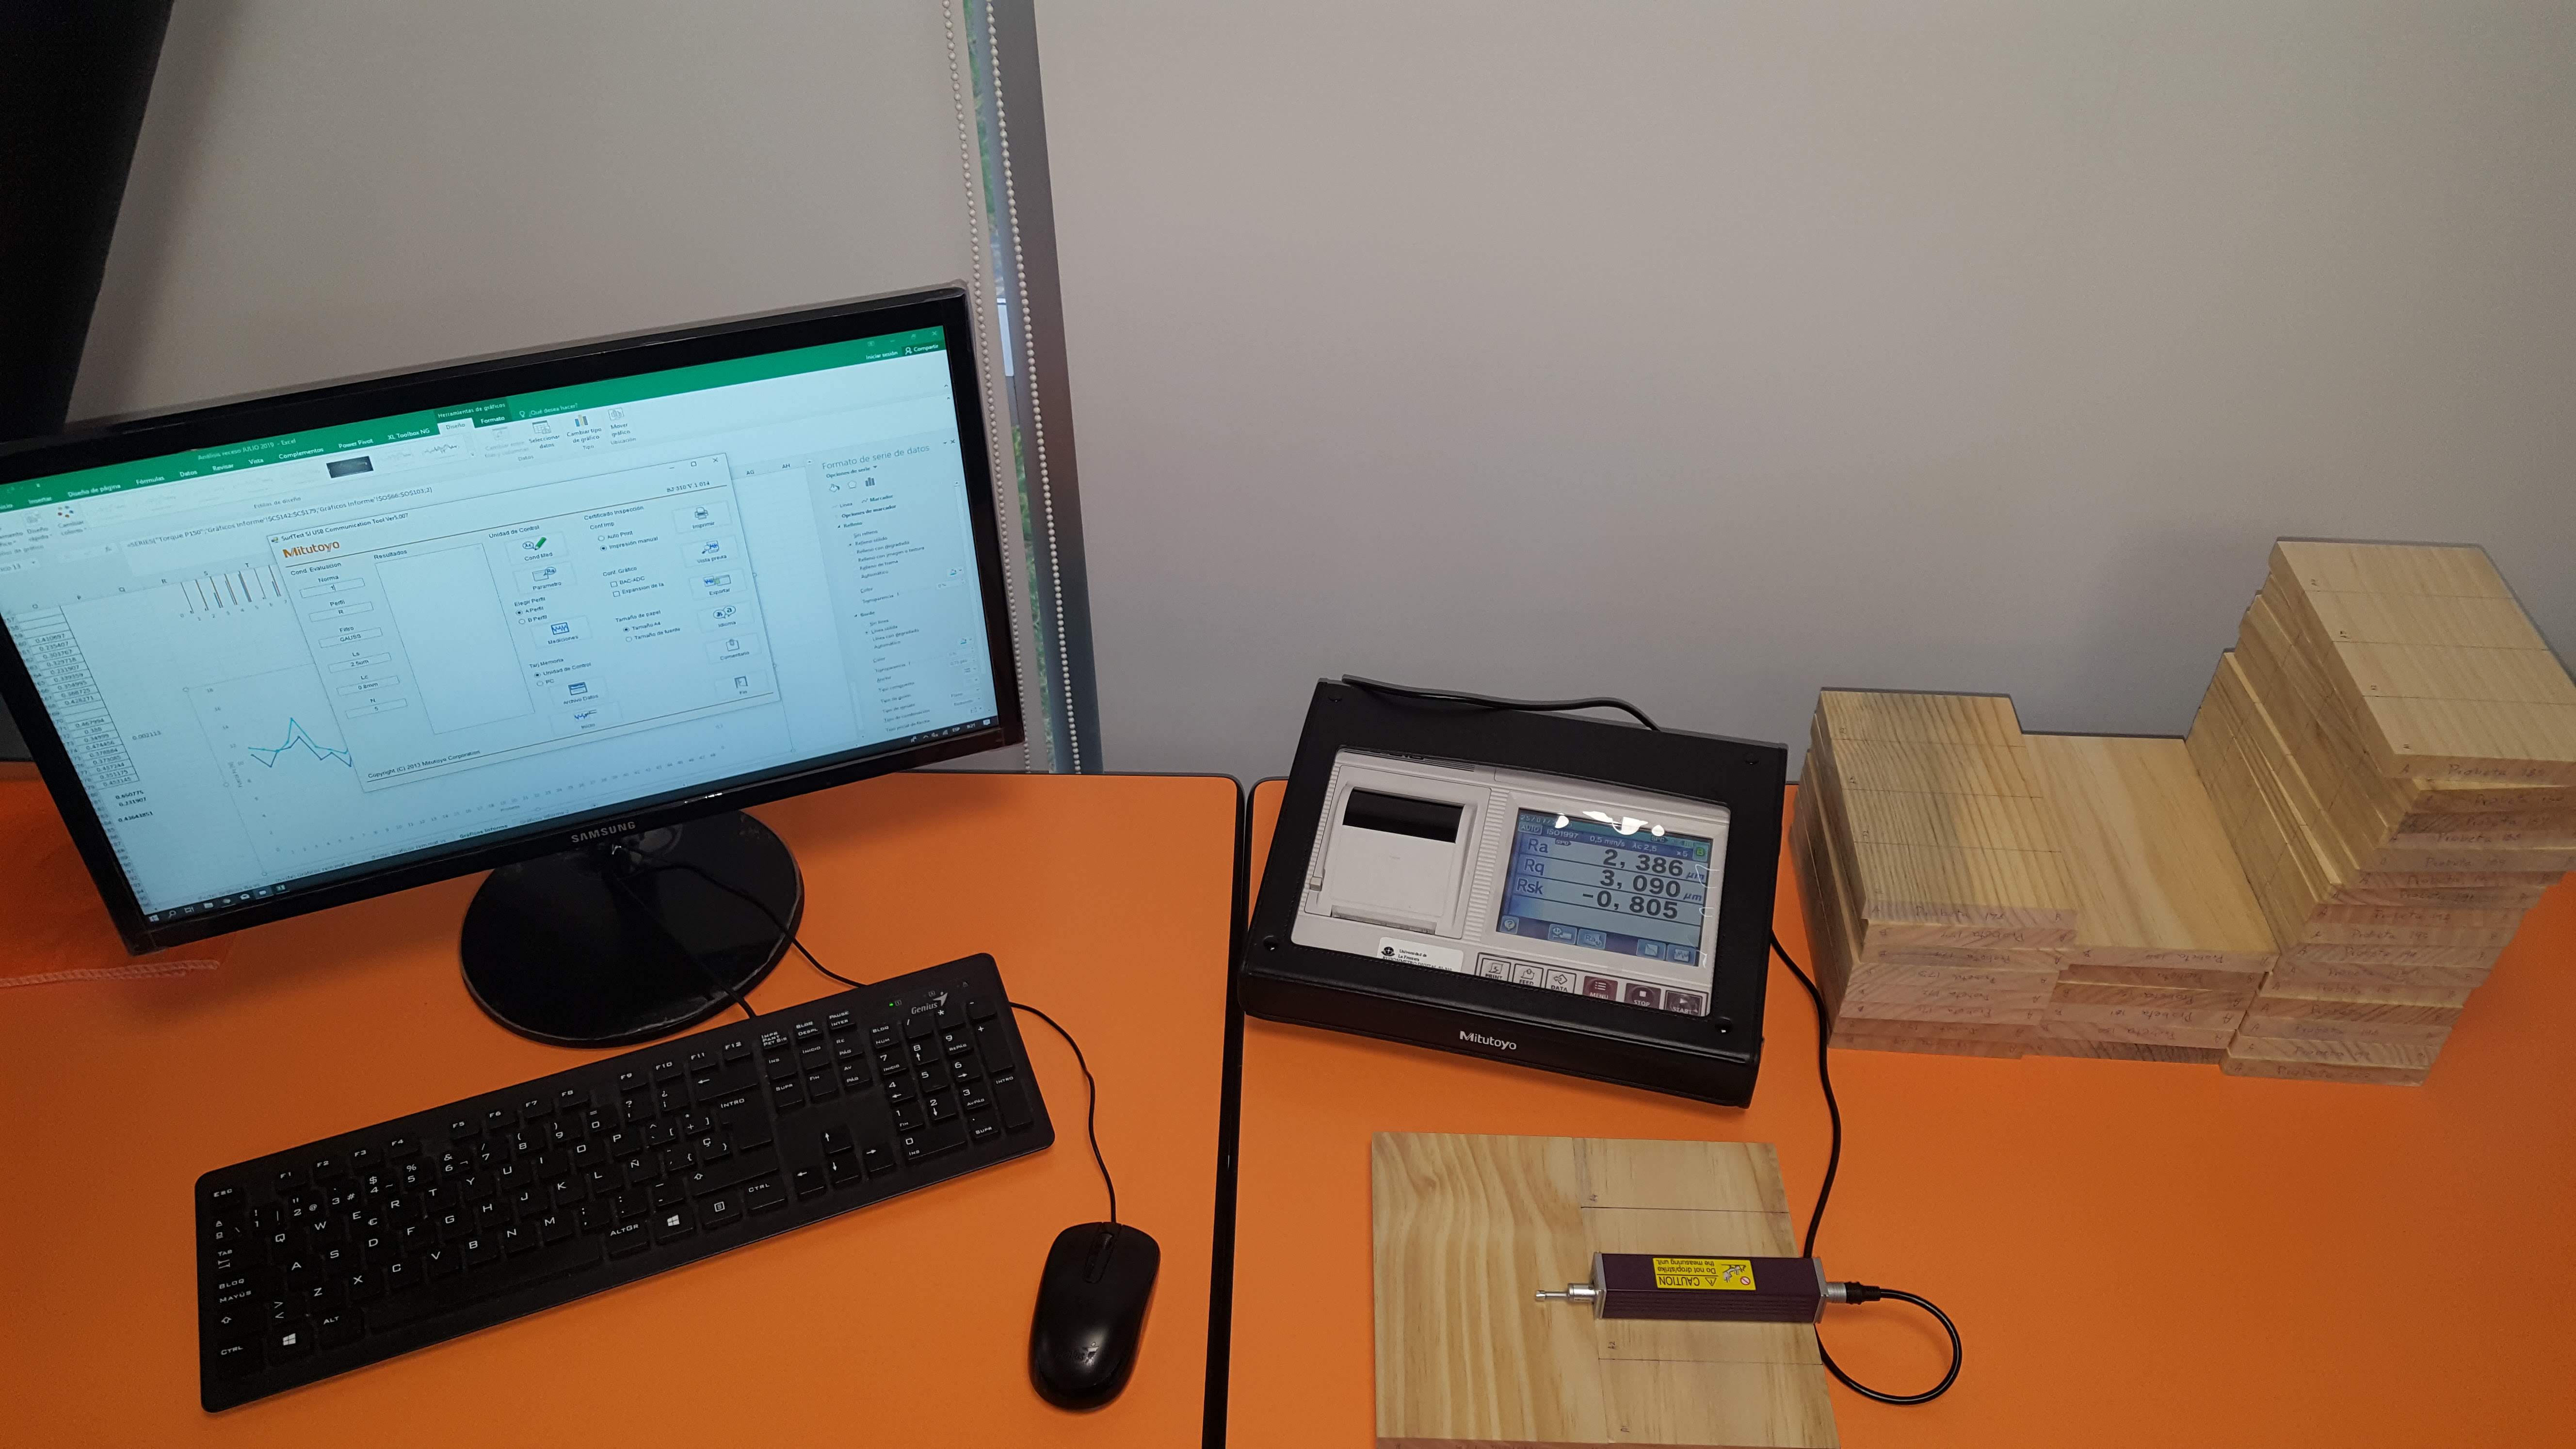
Impact of surface roughness on the wettability of MDF processed by robotic sanding

Iglesias F., Aguilera A., Rolleri A., Wentzel M., Diez E. • European Journal of Wood and Wood Products (2025) • Vol. 83 N° 72 • Publicado

Application of computer vision techniques to estimate surface roughness on wood-based sanded workpieces

Iglesias, Fabián, Aguilera, Alfredo; Padilla, Arturo; Vizán Antonio; Diez, Eduardo • Measurement (2024) • Vol. 224 • Publicado

Identification of continuous-time linear parameter varying systems with noisy scheduling variable using local regression

Padilla, Arturo; Garnier, Hugues; Yuz, Juan I.; Chen, Fengwei; Muñoz, Carlos. • IEEE Access (2024) • Vol. 12 • Publicado

Indirect measurement of process parameters in peripheral end milling based on acoustic emission signals

R. Alzugaray-Franz, E. Diez, M. Villaverde, A. Vizán • Measurement (2024) • Vol. 234 • Publicado

A Linear Parameter Varying Hammerstein Model for Dynamic Modeling of WPT Systems

Chen, Fengwei; Hu, Hongsheng; Zhao, Lei; Padilla, Arturo; Hou, Jie • IEEE Transactions on Power Electronics (2023) • Vol. 38 • Publicado

Robotized Workstation for Intelligent Sanding Processes of Wooden Workpieces

Diez, Eduardo; Alzugaray, Ricardo; Padilla, Arturo; Leal, Erardo; Madaf, Matias; Sanhueza, Pablo; Gonzalez, Jorge. • Dyna (2023) • Vol. 98 • Publicado

Servicios disponibles

No hay servicios registrados en este laboratorio.